Robot Lunak Berbahan Tekstil Dikembangkan untuk Menangani Hasil Pertanian
kalbardaily.com - Perkembangan teknologi robotika mulai membuka peluang baru dalam sektor pertanian. Salah satunya melalui pengembangan robot lunak (soft robotics) yang dirancang untuk menangani hasil panen secara lebih fleksibel, terutama komoditas yang mudah rusak akibat tekanan berlebihan.
Mengutip informasi dari Fakultas Teknik Universitas Gadjah Mada (UGM), teknologi ini berbeda dari robot konvensional yang umumnya menggunakan komponen mekanis kaku. Robot lunak memanfaatkan material fleksibel sehingga bagian pencengkeramnya dapat menyesuaikan bentuk objek yang dipegang.
Salah satu inovasi tersebut dikembangkan melalui penelitian berjudul Modular, Textile-Based Soft Robotic Grippers for Agricultural Produce Handling yang diterbitkan dalam jurnal Advanced Robotics Research pada Januari 2026.
Penelitian itu berfokus pada pembuatan alat pencengkeram robot berbahan tekstil untuk menangani berbagai jenis hasil pertanian. Teknologi tersebut berpotensi mendukung proses pemanenan dan pemindahan produk tanpa memberikan tekanan berlebihan.
Pencengkeram Menggunakan Jari Berbahan Kain
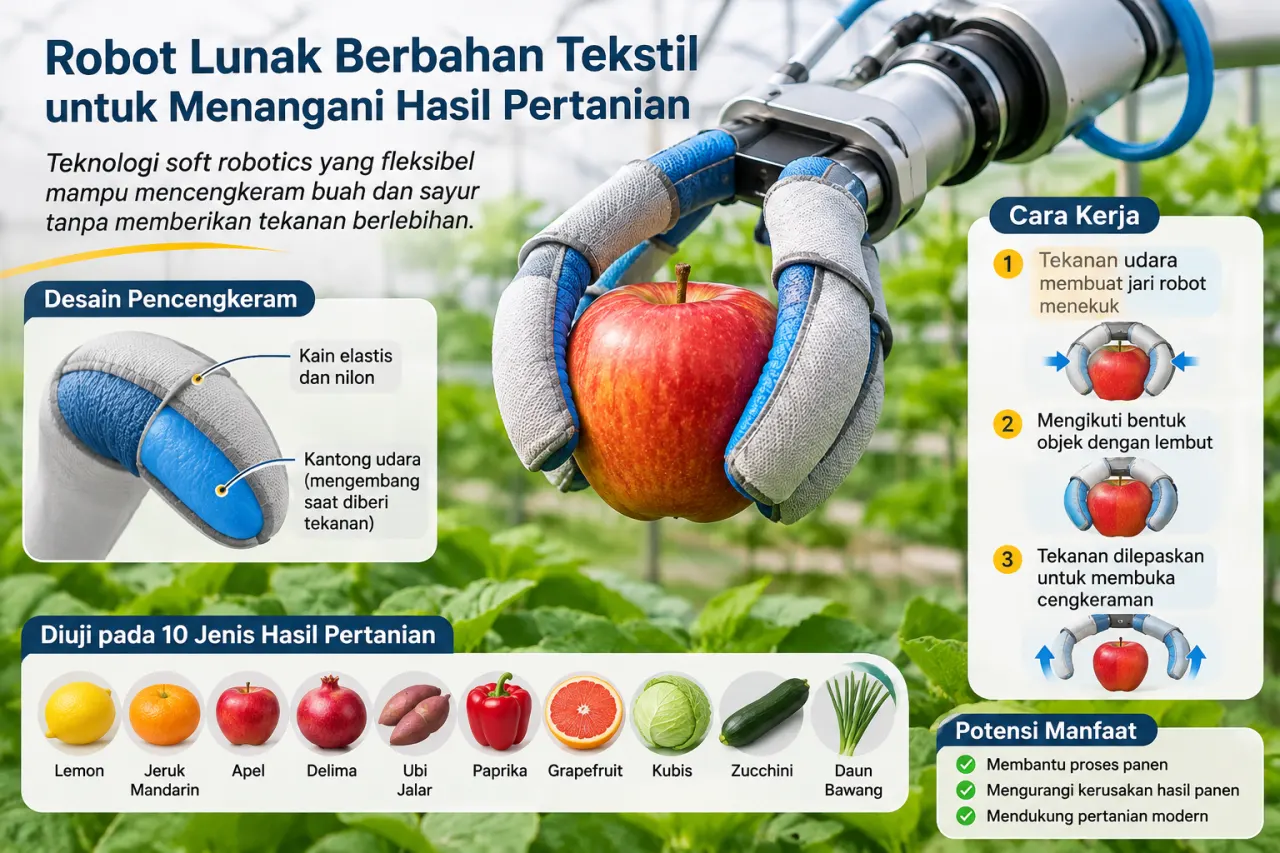
Alat yang dikembangkan memiliki tiga atau empat jari berbahan kombinasi kain elastis dan kain nilon berlapis termoplastik poliuretan. Setiap jari dilengkapi kantong udara yang dapat mengembang ketika menerima tekanan.
Tekanan udara membuat jari-jari robot menekuk dan mengikuti bentuk objek yang akan dipegang. Ketika tekanan dilepaskan, cengkeraman akan terbuka kembali.
Penggunaan tekstil menghasilkan struktur yang relatif ringan dan fleksibel. Desainnya juga bersifat modular sehingga jumlah serta konfigurasi jari dapat disesuaikan dengan kebutuhan penanganan hasil pertanian.
Diuji pada 10 Jenis Hasil Pertanian
Kemampuan pencengkeram tersebut diuji menggunakan 10 jenis hasil pertanian dengan bentuk, ukuran, dan berat berbeda. Sampel yang digunakan meliputi lemon, jeruk mandarin, apel, delima, ubi jalar, paprika, grapefruit, kubis, zucchini, dan daun bawang.
Dalam eksperimen, alat diberi tekanan udara hingga 1 bar untuk mencengkeram objek. Robot kemudian mengangkatnya sekitar 10 sentimeter dan mempertahankan posisi selama 10 detik. Setelah itu, dilakukan gerakan horizontal dan pemiringan sebelum objek diletakkan kembali.
Hasil pengujian menunjukkan kedua desain pencengkeram mampu memegang sebagian besar objek. Desain pertama berhasil mencengkeram sembilan dari 10 jenis hasil pertanian, sedangkan desain lainnya mampu menangani delapan objek.
Penelitian tersebut juga menemukan bahwa jenis material memengaruhi kemampuan adaptasi pencengkeram. Kombinasi nilon-spandeks memiliki kemampuan menekuk lebih besar sehingga lebih adaptif terhadap objek berukuran kecil. Sementara itu, poliester-spandeks cenderung lebih kaku dan memberikan kestabilan pada objek yang lebih besar.
Berpeluang Mendukung Pertanian Modern
Struktur yang fleksibel membuat robot lunak berpotensi digunakan untuk menangani komoditas pertanian yang membutuhkan perlakuan khusus. Kemampuan menyesuaikan bentuk objek juga dapat membantu mengurangi risiko kerusakan selama proses pencengkeraman.
Meski demikian, teknologi tersebut masih memerlukan pengembangan lebih lanjut sebelum dapat diterapkan secara luas dalam kegiatan pertanian.
Peneliti berencana menambahkan sensor pada struktur robot agar sistem dapat memantau tekanan serta interaksi antara pencengkeram dan objek secara langsung.
Pengembangan ini menunjukkan potensi pemanfaatan robotika untuk mendukung otomatisasi pertanian, khususnya dalam proses pemanenan dan penanganan hasil panen yang membutuhkan tingkat kehati-hatian tinggi.